اتوماسیون را نباید صرفاً جایگزینی نیروی کار دانست؛ بلکه باید آن را تغییری در رابطهی سرمایه و کار نیز فهمید. ماشینآلات میتوانند فرایند کار را بازسازماندهی کنند، توازن قدرت در محل کار را تغییر دهند، وابستگی مدیریت به کارگران ماهر خاص را کاهش دهند، شدت کار را افزایش دهند و نظامهای تازهای از نظارت و کنترل ایجاد کنند.
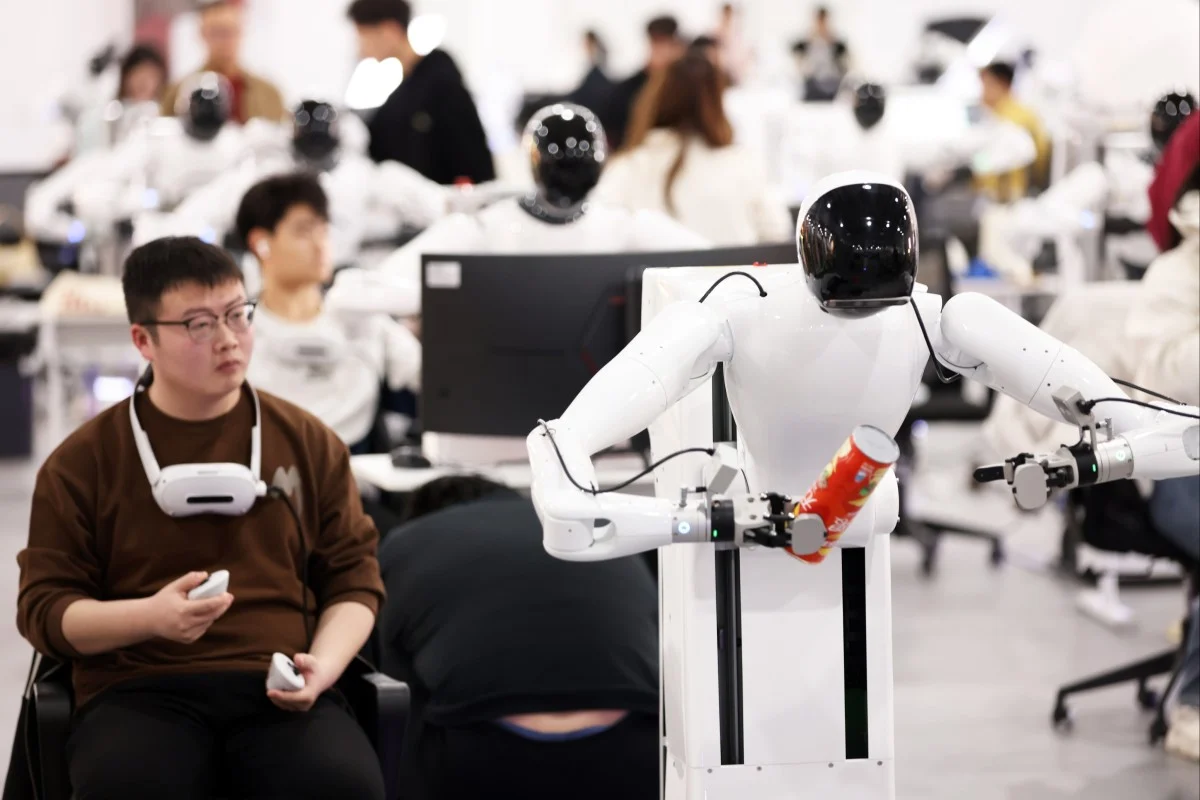
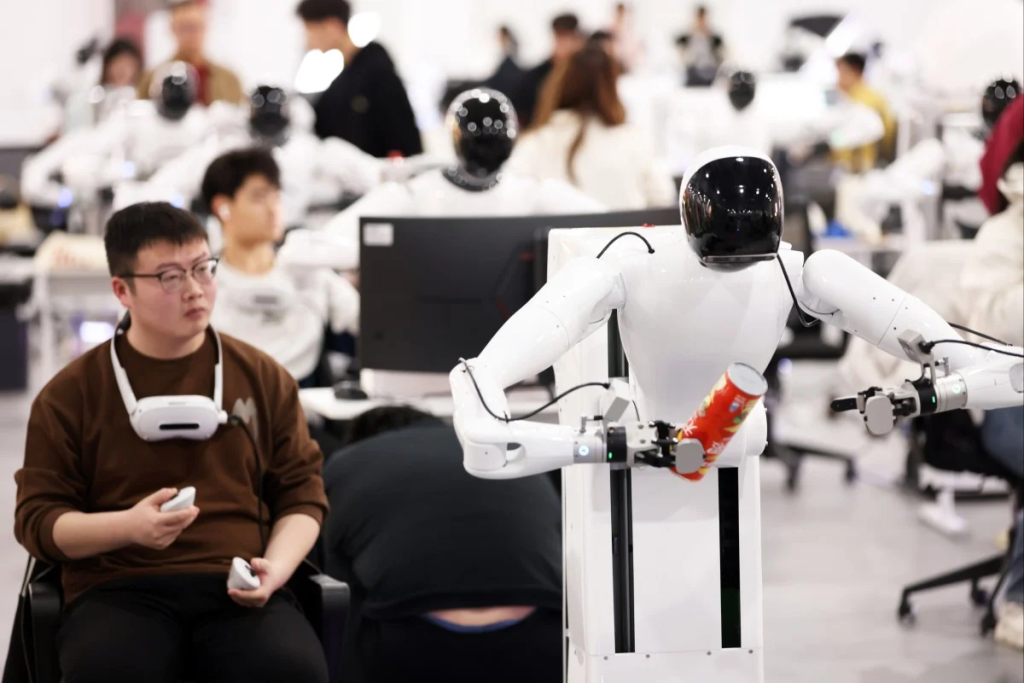
کنفرانس جهانی ربات ۲۰۲۶ که از ۱۹ تا ۲۳ اوت در پکن برگزار شد، حدود ۳۰۰۰ محصول و بیش از ۳۰۰ شرکت و مؤسسه از سراسر جهان را دربر میگرفت و بیش از ۱۵۰ محصول جدید نیز در آن معرفی شد.
با وجود عنوان بینالمللی این رویداد، شرکتهای فناوری داخلی چین کاملاً بر آن مسلط بودند. بر اساس ویدئوهای منتشرشده، لحظات چشمگیر و جالبتوجهی نیز وجود داشت: شرکت پیشگام رباتهای انساننما (Unitree Robotics) همزمان با افتتاح نمایشگاه، عرضهی سهام خود در بازار STAR شانگهای را آغاز کرد. ارزش سهام این شرکت تا پایان معاملات بیش از پنج برابر شد، در حالی که رباتهای آن با رقصیدن، بوکس و رقابت با انسانها در تنیس روی میز، جمعیت را سرگرم میکردند.
نمایشها فراتر از وظایف صنعتی بود: بازوهای رباتیک مهارت و ظرافت حرکتی خود را به نمایش میگذاشتند؛ مدلهای انساننما با لباس عروس روی صحنه راه میرفتند؛ و یک دست رباتیک ضدآب درون آکواریوم کار میکرد. شرکت Topsun Bot با یک مجسمهی عظیم انساننما جمعیت زیادی را به خود جلب کرد، در حالی که خودروهای امنیتی خودران ورودی نمایشگاه را زیر نظر داشتند. رباتهای چهارپا، یا همان «سگهای رباتیک» سنتی، نیز برنامه اجرا کردند. برخی نمایشهایی که بهصورت آنلاین منتشر شدند، کاربردهای عملیتری را نشان میدادند؛ از جمله اسکن چمدانها در ایستهای بازرسی امنیتی شبیهسازیشده، واحدهای فروشگاهی مخصوص چیدن کالا در قفسهها (Galbot G1) و رباتهای انساننمای خانگی که با آرامش روی مبل لم داده بودند (Robotera L7).
مسابقات فوتبال رباتهای انساننما نیز مورد استقبال بازدیدکنندگان قرار گرفت و رباتها را در رقابت با دروازهبانهای انسانی نشان میداد. اما باید اعتراف کنم که شخصاً این نمایش را کاملاً ملالآور یافتم. واکنش دروازهبانها به شوتهای حریفان بهشدت کند به نظر میرسید و داور انسانی نیز به همان اندازه که من هنگام تماشای مسابقه کسل و کلافه بودم، بیحوصله و درمانده به نظر میرسید.
این کنفرانس در شرایط تشدید تنشهای تجاری برگزار شد؛ تنشهایی که همگی بخشی از رقابت آمریکا و چین و تحریمهایی هستند که بهطور گسترده بهعنوان اقداماتی علیه توسعهدهندگان صنعت رباتیک چین تلقی میشوند. همزمان در ماه اوت رویدادهای دیگری نیز در چین برگزار شد؛ ازجمله بازیهای جهانی رباتهای انساننما در پکن، که در آن صدها ربات انساننما در رشتههایی از دوومیدانی گرفته تا دستهبندی تجهیزات پزشکی آزمایش شدند. در اکتبر ۲۰۲۶ نیز نمایشگاه ربات CIIF در شانگهای برگزار خواهد شد که تمرکز آن بر اتوماسیون صنعتی، رباتهای مشارکتی یا «کوباتها»، بازوهای رباتیک بسیار دقیق و نرمافزارهای «دوقلوی دیجیتال» خواهد بود.
اگر شما هم مانند من کار با رباتها را در دههی ۱۹۸۰ آغاز کرده باشید، محدودیتهای آن دوران را به یاد خواهید آورد. ربات تکبازویی در آزمایشگاه ملی مهندسی بریتانیا برای انجام تنها یک وظیفه طراحی شده بود: برداشتن قطعات از نگهدارندههای ثابت و مشخص، به ترتیب صحیح، و مونتاژ یک روتور الکتریکی برای مرحلهی بعدی فرایند تولید. کار ما شامل برنامهریزی حرکات بازوی ربات با کد اسمبلی و استفاده از حسگرها/مبدلها برای جلوگیری از برخورد آن با افراد، محفظهها و دیگر اشیا بود. همهی این کارها درون یک قفس انجام میشد ــ نه به این دلیل که بازوی ربات ممکن بود فرار کند، بلکه برای حفاظت از ما که در آزمایشگاه کار میکردیم! در دومین شغل من در زمینهی رباتیک، در مرکز سیستمها و کنترل دانشگاه گلاسگو، نیز وضعیت مشابهی وجود داشت. همهی این رباتها نسبتاً آهسته کار میکردند. بنابراین میتوانید تعجب مرا تصور کنید وقتی تیترهایی را دیدم که میگفتند رباتها رکورد ۱۰۰ متر سریعتری از رکورد جهانی یوسین بولت ثبت کردهاند: ۸.۶۴ ثانیه در برابر ۹.۵۸ ثانیه رکورد بولت.
مجموع این رویدادها در چین بحثهای قابلتوجهی بهراه انداخته و انتقادهای علمی و اجتماعی مهمی را مطرح کرده است. البته باید پیآمدهای امنیتی و نظامی برخی از پیشرفتهای باورنکردنی فناوری رباتیک را نیز در نظر گرفت. در این مقاله به برخی از استدلالهایی که دربارهی مقولههای مختلف مطرح شدهاند خواهم پرداخت.
دستاوردها
ایان هانتر، استاد علوم ورزشی در دانشگاه بریگم یانگ، خاطرنشان میکند که بولت و ربات مسابقهی خود را به شیوههای کاملاً متفاوتی آغاز کردند. بولت تنها در ۰.۱۴۶ ثانیه واکنش نشان داد و از بلوکهای استارت استفاده کرد، در حالی که Tiangong به حالت ایستاده شروع کرد و تقریباً یک ثانیه طول کشید تا به حرکت درآید. هانتر تخمین میزند که بولت تنها پس از پنج متر تقریباً دو ثانیه از ربات جلو افتاده بود.
پارک سوهان، استاد رباتیک دانشگاه کوانگوون، میگوید سبک دویدن سریع و با گامهای کوتاه Tiangong در واقع تلاشی برای تقلید از نحوهی دویدن انسان نیست؛ بلکه احتمالاً با توجه به قابلیتهای موتورهای الکتریکی، بهترین راهحل فنی موجود است. بولت برای طیکردن مسابقه تنها به ۴۱ گام نیاز داشت، در حالی که Tiangong بیش از ۵۰ گام برداشت.
پارونچایا جامکراجانگ، دانشمند علوم ورزشی در دانشگاه ماهیدول، معتقد است که علت اصلی گامهای کوتاه حفظ تعادل است؛ گامهای بلندتر احتمال زمینخوردن ربات را افزایش میدهد. به گفتهی او، معیار بهتر برای سنجش پیشرفت واقعی این است که ببینیم آیا رباتها میتوانند کارهایی مانند تغییر جهت، تشخیص موانع، تصمیمگیری و کاهش سرعت بهصورت مستقل را انجام دهند یا نه؛ کارهایی که هنوز در سرعتهای بالا قادر به انجامشان نیستند.
مت باندل، متخصص بیومکانیک در دانشگاه مونتانا، خاطرنشان میکند که دوندگان انسانی در نزدیکی پایان مسابقهی ۱۰۰ متر از نظر جسمی خسته میشوند، اما موتورهای الکتریکی چنین مشکلی ندارند. از سوی دیگر، انسان حتی پس از رسیدن به حداکثر سرعت باید کنترل بدن خود را حفظ کند. Tiangong، در مقابل، با همان سرعت به حرکت ادامه میدهد تا اینکه به مانعی برخورد کند. همانطور که باندل میگوید، سریعبودن چندان معنایی ندارد اگر در پایان، چون قادر به توقف نیستید، به «تودهای از استخوانهای شکسته» تبدیل شوید.
بنابراین بله، ربات Tiangong صد متر را سریعتر از بولت دویده است، اما این بدان معنا نیست که در معنایی که دربارهی انسانها به کار میبریم واقعاً دوندهی بهتری است. این دو ادعا کاملاً متفاوتاند.
مشکل دیگری نیز در نحوهی اندازهگیری چنین دستاوردهایی وجود دارد. مؤسسهی ملی استانداردها و فناوری آمریکا (NIST) ، که یک نهاد دولت فدرال و زیرمجموعهی وزارت بازرگانی ایالات متحده است، در سال ۲۰۲۶ پروژهی جدیدی برای آزمایش و مقایسهی مستقیم رباتهای انساننما آغاز کرد، دقیقاً به این دلیل که این حوزه هنوز فاقد معیارهای استاندارد و مناسب برای مقایسهی آنهاست. قرار است ترکیبی از راهرفتن و دویدن همراه با وظایف عملیِ دستی آزمایش شود تا مهارتهای پایهای سنجیده شوند که برای کاربرد واقعی تجاری اهمیت دارند، نه صرفاً رکوردهای نمایشی و چشمگیر.
انتقاد از خود بازیها را میتوان چنین خلاصه کرد: اگر یک ماشین را برای موفقیت در یک آزمون بسیار محدود تنظیم کنید، میتوانید به اعداد خیرهکنندهای برسید، بدون اینکه ثابت کنید آن ماشین از هوشمندی گسترده و قابلاستفاده در جهان واقعی برخوردار است. این رباتها چشمگیرند، اما آنچه واقعاً نشان میدهند با چیزی که نمایش ظاهری آنها ما را به باورش ترغیب میکند متفاوت است. یک چیز این است که بگوییم: «این ربات میتواند بدود»؛ نه اینکه بگوییم: «رباتها دارند شبیه انسان میشوند»؛ و ادعای کاملاً متفاوتی است که بگوییم: «رباتها جای انسانها را خواهند گرفت». اولی را میتوان مستقیماً نشان داد؛ دومی نیازمند تفسیر است؛ و سومی بر فرضهایی درباره اقتصاد، قابلیت اعتماد، سازماندهی محل کار و سیاست استوار است که یک نمایش ورزشی نمیتواند آنها را اثبات کند.
جایگزینی نیروی کار
در مورد جایگزینی انسانها نیز آسوشیتد پرس دیدگاهی مشابه مطرح کرده است: مسئلهی اصلی این نیست که آیا یک ربات انساننما میتواند روی یک پیست صاف با سرعت ۴۲ کیلومتر در ساعت بدود؛ مسئله این است که آیا میتواند در انبارها و کارخانههای واقعی، مشاغل آشفته، پیچیده و غیرقابلپیشبینی را بهطور قابلاعتماد انجام دهد. مقالهی سال ۲۰۲۵ اوان آکرمن با عنوان «واقعیت هیاهوی رباتهای انساننما را خراب میکند: موانع گسترش رباتهای انساننما که هیچکس دربارهی آنها حرف نمیزند» یادآوری میکند که پیش از آنکه رباتهای انساننما بتوانند در مقیاس تجاری گسترش یابند، چهار مشکل باید حل شود: تقاضا، عمر باتری، قابلیت اعتماد و ایمنی.
اما نکتهی جدیتر به محاسبهی هزینه در سرمایهداری مربوط میشود. صاحب کارخانه معمولاً نمیپرسد: «آیا این ربات میتواند این کار را به خوبی یک انسان انجام دهد؟» پرسشهای مهمتر اینها هستند: «کل هزینهی این سیستم در طول عمرش چقدر است؟»، «چند بار خراب میشود؟»، «چقدر تعمیر و نگهداری لازم دارد؟»، «چقدر برق مصرف میکند؟»، «آیا کارخانه باید متناسب با آن بازطراحی شود؟»، «برای حفظ عملکرد آن به چند تکنسین نیاز است؟» و «سرمایهگذاری انجامشده با چه سرعتی بازمیگردد؟»
این مسئله اهمیت رباتهای انساننما را تغییر میدهد. ممکن است یک ربات انساننما سرانجام از نظر فنی قادر باشد جعبهای را در یک انبار جابهجا کند. اما اگر یک وسیلهی نقلیه خودران چرخدار بتواند همان جعبه را با کسری از هزینه جابهجا کند، ربات انساننما واقعاً «برنده» نشده است.
همین مسئله توضیح میدهد که چرا نمایشهای خیرهکننده میتوانند گمراهکننده باشند. دویدن، بوکس و رقصیدن نمایشهای چشمگیری از کنترل، تعادل و هماهنگی مکانیکی هستند، اما لزوماً اثباتکنندهی سودمندی اقتصادی نیستند. در اتوماسیون صنعتی، قابلیت اعتمادِ خستهکننده و یکنواخت ارزشمندتر از چندکارهبودنِ تماشایی است. ماشینی که یک حرکت را ۱۰۰ هزار بار تقریباً بدون خطا انجام دهد ممکن است از نظر اقتصادی بسیار تحولآفرینتر از ربات انساننمایی باشد که قادر است ۵۰ کار چشمگیر را به شکلی غیرقابلاعتماد انجام دهد.
تمایز اساسی میان امکان فناورانه و پیآمد اجتماعی است. جبرگرایی فناورانه این روند را تقریباً خودکار تصور میکند:
اختراع ← پذیرش ← نابودی مشاغل
اما میان این مراحل مجموعهای از تصمیمهای سیاسی و اقتصادی وجود دارد. ممکن است یک فناوری وجود داشته باشد، اما استفاده از آن سودآور نباشد. ممکن است در یک کشور سودآور باشد و در کشور دیگر، به دلیل تفاوت سطح دستمزدها، نباشد. شرکتها ممکن است به دلیل گرانبودن نیروی کار به اتوماسیون روی آورند، اما ممکن است دلیل دیگرشان این باشد که ماشینآلات کنترل بیشتری بر فرایند کار در اختیار مدیریت قرار میدهند. دولتها نیز میتوانند با یارانه، خرید دولتی و سیاست مالیاتی اتوماسیون را تشویق کنند ــ یا با مقررات، برخی کاربردهای آن را محدود سازند.
بنابراین ادعای اینکه «رباتها دارند شغلهای ما را میگیرند» کسانی را که واقعاً تصمیمهای اصلی را میگیرند پنهان میکند. رباتها تصمیم نمیگیرند کارگران را جایگزین کنند؛ شرکتهای خصوصی، مدیران، سرمایهگذاران و دولتها هستند که تصمیم میگیرند فناوری چگونه به کار گرفته شود.
در اینجا میتوان تحلیل مارکسیستی مهمی را نیز اضافه کرد. اتوماسیون را نباید صرفاً جایگزینی نیروی کار دانست؛ بلکه باید آن را تغییری در رابطهی سرمایه و کار نیز فهمید. ماشینآلات میتوانند فرایند کار را بازسازماندهی کنند، توازن قدرت در محل کار را تغییر دهند، وابستگی مدیریت به کارگران ماهر خاص را کاهش دهند، شدت کار را افزایش دهند و نظامهای تازهای از نظارت و کنترل ایجاد کنند.
بنابراین پرسش سیاسی بسیار گستردهتر از مسئلهی بیکاری است:
چه کسی اتوماسیون را کنترل میکند، برای چه هدفی، و سود حاصل از افزایش بهرهوری نصیب چه کسی میشود؟
پرسشهای کلیدی
پژوهشگران روابط کار مرتباً به ما یادآوری میکنند که پرسش واقعی این نیست که آیا رباتهای انساننما سرانجام از نظر فنی آنقدر پیشرفت خواهند کرد که جای کارگران را بگیرند. پرسش این است که شرکتها و دولتها تحت چه شرایطی ربات را به انسان ترجیح میدهند؛ کدام مشاغل خودکار میشوند؛ شغل چه کسانی از بین میرود؛ چه مشاغل تازهای ایجاد میشود؛ و سود اضافی حاصل از این فرایند در نهایت به جیب چه کسانی میرود.
در چین، پژوهشی از یی شو و شین یه با عنوان «ارتقای فناوری و تنزل نیروی کار؟ مطالعهای جامعهشناختی دربارهی سه کارخانهی رباتیزهشده» مؤسساتی چینی را بررسی کرد که در چارچوب سیاست دولتی ارتقای فناوری و «جایگزینی ماشین» رباتهای صنعتی را وارد تولید کرده بودند.
یافتههای آنها تصور رایج مبنی بر اینکه اتوماسیون صرفاً نیروی انسانی را حذف میکند پیچیدهتر میکند. در کارخانههای مورد مطالعه، تولید همچنان نیمهخودکار باقی مانده بود و کارگران در کنار ماشینها و پیرامون آنها وظایف ضروری را انجام میدادند. بنابراین رباتیزهشدن صرفاً نیروی کار را جایگزین نکرد؛ بلکه فرایند کار را بازسازماندهی کرد.
در برخی موارد، کارگران عملاً به دستیار رباتها تبدیل شدند: مواد را بارگیری و تخلیه میکردند، محصولات را بستهبندی میکردند، بر ماشینآلات نظارت داشتند و هنگام اختلال در فرایندهای خودکار مداخله میکردند. نکتهی مهم این است که شو و یه دریافتند ارتقای فناوری در سطح کارخانه لزوماً به ارتقای متناسب مهارتهای کارگران منجر نمیشود؛ حتی ممکن است نتیجهی آن مهارتزدایی باشد.
«کارخانهی C» نمونهی بسیار روشنی ارائه میدهد. کارگرانی که بهعنوان اپراتور ربات تعیین شده بودند آموزش بیشتری دریافت میکردند و فوقالعادهی فنی میگرفتند؛ چیزی که در نگاه اول ارتقای مهارت و جایگاه آنها به نظر میرسید. اما شو و یه استدلال میکنند که این ارتقای ظاهری، تنزل واقعی فرایند کار را پنهان میکرد: بخش بزرگی از کار اپراتور شامل کمک به ربات و نظارت بر آن بود. سایر کارگرانی که پیرامون سیستم تولید خودکار کار میکردند نه آموزش بیشتری دریافت کردند و نه شرایط کاریشان به همان نسبت بهبود یافت.
شو و یه یکی از سازوکارهای مهم این تحول را «جایگزینی اجرا» (execution substitution) مینامند. ماشینآلات به جای آنکه الزاماً یک شغل را بهطور کامل حذف کنند، بخشهای هرچه پیچیدهتری از اجرای آن را برعهده میگیرند و وظایف سادهتر باقیمانده یا مسئولیت نظارت بر سیستم خودکار را به کارگران واگذار میکنند. در تولید بسیار خودکارشده، کارگران در نتیجه میتوانند به چیزی تبدیل شوند که نویسندگان آن را «گروه ناظر» مینامند؛ گروهی که وظیفهی اصلیاش اطمینان از ادامهی کار خط تولید است.
این تمایز بسیار مهم است. کارخانهای که از نظر فناوری پیشرفتهتر شده الزاماً کارگران ماهرتر یا مستقلتری تولید نمیکند. حتی ممکن است عکس آن اتفاق بیفتد: سیستم تولید پیچیدهتر میشود، در حالی که نقش کارگر منفرد محدودتر، تکراریتر و بیش از پیش تابع الزامات ماشین میشود.
بنابراین اتوماسیون را نباید فقط بر اساس تعداد مشاغلی که از بین میروند بررسی کرد؛ بلکه باید دید چگونه تقسیم کار را بازسازماندهی میکند، مهارتها را دوباره توزیع میکند و کنترل کارگران بر فرایند تولید را تغییر میدهد.
مسئلهی مرتبط اما متفاوت دیگری نیز دربارهی سیستمهای جدید هوش مصنوعی و رباتهای انساننما مطرح است. استقلال ظاهری این سیستمها ممکن است خود به حجم قابلتوجهی از نیروی انسانی در جای دیگری وابسته باشد: نمایش و آموزش وظایف، کنترل از راه دور، برچسبگذاری دادهها، اصلاح خطاها، تعمیر و نگهداری و تولید دادههای آموزشی. این نکته را نباید مستقیماً به مطالعهی سه کارخانهی شو و یه نسبت داد، اما تأکید بیشتری بر هشدار گستردهتر آنها است: پیچیدگی فناورانه را نباید با ناپدیدشدن نیروی انسانی یکی دانست.
اتوماسیون میتواند نیروی انسانی را از قابلمشاهدهترین بخش یک فرایند حذف کند، در حالی که همزمان اشکال کمتر قابلمشاهدهی کار انسانی را در جای دیگری ایجاد میکند یا به آنها وابسته میشود.

دیدگاهتان را بنویسید